Honda 持續推進 AI 與自動駕駛技術研發,目標透過協作人工智慧(Cooperative Intelligence,CI),讓車輛不只具備辨識道路環境的能力,也能理解周圍用路人的行為與意圖,進一步提升複雜交通情境下的行駛能力;Honda 半導體研究、智慧與安全研究負責人安井裕司(Fellow Yuji Yasui)在鴻海科技日 2026 分享中,介紹 Honda CI 的研發方向、感測器配置及日本道路實證成果,並透露 Honda 計畫於 2027 年度爭取 Level 4 自動駕駛認可,以 2030 年前後實用化為目標。
Honda 以協作人工智慧為核心,讓自動駕駛理解人類行為
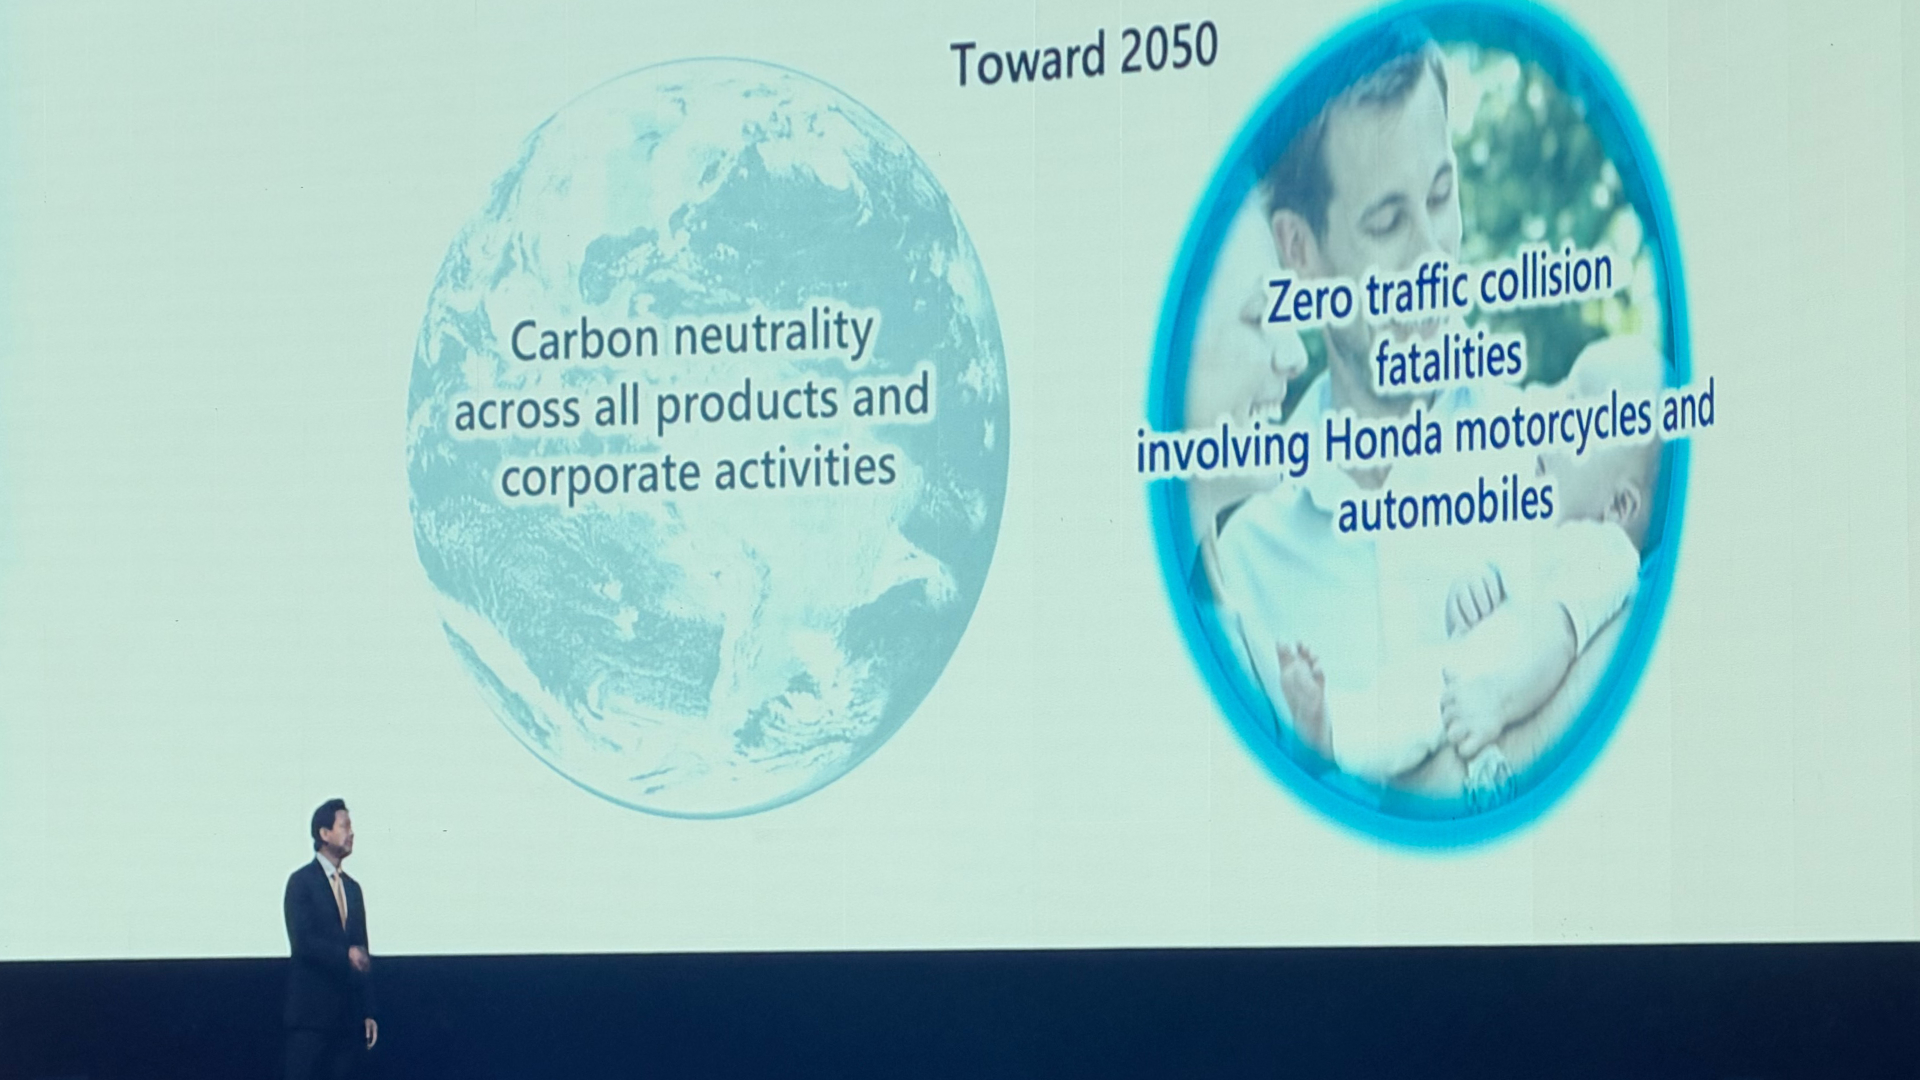
Honda 將碳中和與交通事故零死亡列為長期發展目標,希望透過 AI 與相關安全技術,降低汽車及機車交通事故造成的傷亡,在此基礎上,Honda 進一步將移動自由與移動樂趣納入技術研發方向,並提出 Honda CI 協作人工智慧概念,讓 AI 不只是被動執行指令,而是能透過自然語言、手勢等方式與人類互動,理解使用者的意圖及行為,建立人與 AI 相互信任、合作共存的關係。
Honda CI 目前研究方向涵蓋自動駕駛、交通安全、移動機器人及 AI 代理等領域,其中自動駕駛是重要應用之一;Honda 過去分別針對個人化微型移動工具及 Level 2 先進駕駛輔助系統進行研究,隨著技術發展路線調整,已將 2030 年前後實現 Level 4 自動駕駛列為目標,並希望逐步擴大自動駕駛的運行設計範圍(ODD),從一般道路延伸至亞洲常見的狹窄道路、複雜交通環境及停車區域。
不再只依賴高精地圖,AI 協作提升複雜道路應對能力
現行部分 Level 4 自動駕駛系統高度依賴高精度地圖,車輛主要在預先建立道路資訊的區域內運行,應用範圍因此受到限制;Honda 希望透過 AI 持續學習道路環境與交通行為,減少對高精地圖的依賴,讓自動駕駛系統能夠應對更多不同的道路條件。
安井裕司指出,傳統自動駕駛系統在複雜交通環境中,可能因無法有效應對其他車輛的行為而陷入停滯,Honda CI 的研究方向則是讓車輛理解周圍行人與其他駕駛人的意圖,並依據交通情況產生協作行為;例如遇到狹窄道路、路邊停車或其他車輛需要通行時,系統可以綜合周圍交通參與者的動態,判斷適當的行駛方式,目標是讓自動駕駛車輛具備更接近經驗豐富駕駛人的應變能力,減少因道路情境過於複雜而無法繼續行駛的情況。
結合 360 度攝影機與 4D LiDAR,採用混合式 AI 控制架構
在自動駕駛系統架構方面,Honda 並未完全依賴單一 AI 模型,而是同步研究模型式控制(Model-based Approach)與 AI 機器學習(AI-based Approach),採取結合兩種技術的混合式方法。其中,模型式控制包含模型預測控制、動態規劃等技術,AI 則負責處理道路環境辨識及複雜交通行為判斷,希望兼顧自動駕駛系統的決策能力、可靠性與安全性。
感測器配置也是 Honda 的研究重點,傳統 Level 4 自動駕駛車輛常利用 3D LiDAR 、高精地圖及多組感測器掌握道路環境,但 AI 對於訓練資料未涵蓋的物體及情境,仍存在判斷上的限制;因此,Honda 提出結合 360 度攝影機、 AI 及 4D LiDAR 的技術架構,透過攝影機辨識周圍物體與交通行為,並利用 LiDAR 提高環境感知的可靠性。
其中,Honda 研究的 4D LiDAR 採用 FMCW(調頻連續波)技術,除了偵測物體位置與距離,也能量測物體相對速度,協助系統掌握周圍交通動態;Honda 希望透過不同感測技術相互搭配,建立必要的系統備援能力,降低單一感測器失效所造成的影響,同時將控制感測器成本納入技術開發考量。
日本常總市展開道路實證,2027 年度爭取 Level 4 認可
Honda 目前已在日本茨城縣常總市進行 Honda CI 自動駕駛技術實證,透過以攝影機為基礎的環境辨識技術,讓車輛在不使用高精度地圖的情況下,依據即時取得的道路資訊自動行駛;同時,測試車輛也搭載 LiDAR 感測器,藉此提升較高車速下的可靠性,並確保感測系統具備備援能力。
在實際道路測試中,Honda 特別針對路邊停車、障礙物閃避、行人穿越及路口轉彎等情境進行驗證。當車輛需要避開停放於路邊的汽車或其他障礙物時,系統必須辨識可通行空間,必要時判斷是否能安全跨越車道界線;左轉時則需預測行人的移動速度與方向,並依據其動態減速或停車,同時掌握其他車輛的位置、速度及可能行為。面對設有交通號誌的交叉路口,Honda CI 也必須遵守號誌指示,結合道路結構與周圍交通狀況,即時計算適合的行駛路線。
Honda 希望透過持續測試,驗證 Honda CI 在不同道路環境下的可靠性與適用能力,並強化車輛在壅塞交通中避免停滯的協作行為生成技術;依照目前公布的研發規劃,Honda 將以 2027 年度取得 Level 4 自動駕駛認可為階段性目標,並朝 2030 年前後實用化推進,不過相關技術仍處於研發與道路實證階段,實際應用範圍與導入時程仍有待後續驗證。